MECÂNICA CLÁSSICA
Oscilações
18 de outubro de 2026
Sumário
MOVIMENTO PERIÓDICO
$$
$$
Aula 1
Introdução

Vamos inicialmente considerar as seguintes situações:
- Movimento oscilatório de uma partícula restrito a se mover em uma dimensão;
- Força de restauração \(F\) em função somente do deslocamento, \(F = F(x)\);
- \(F(x)\) possui derivadas contínuas de todas as ordens de modo que possa ser expandida em uma série de Taylor.

Expandindo em uma série de Taylor (em torno da posição de equilíbrio, \(x=0\)):
\[\begin{split}F(x)=F_0+x\left(\frac{d{F}}{d{x}}\right)_0+\frac{1}{2!}x^2\left(\frac{d{^2F}}{d{x^2}}\right)_0+\frac{1}{3!}x^3\left(\frac{d{^3F}}{d{x^3}}\right)_0+\cdots\end{split}\]
Como \(x=0\) é a posição de equilíbrio, \(F_0=F(0)=0\). Para pequenos deslocamentos, desprezando os termos de ordem \(x^2\) e superiores, temos: \[\begin{split}F(x)=-kx\end{split}\] com \(k\equiv-\left(\frac{d{F}}{d{x}}\right)_0\) sendo \(k\) uma constante positiva.
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\begin{split}F(x)=-kx\end{split}}\]
Como \(F=-dU/dx\), o mesmo resultado em termos da energia potencial é: \[\begin{split}U(x)\approx U_0+\frac{1}{2}kx^2,\qquad k=\left(\frac{d{^2U}}{d{x^2}}\right)_0>0\end{split}\]
- O equilíbrio é estável quando \(U\) tem um mínimo em \(x=0\) (\(k>0\)): a força aponta sempre de volta para o equilíbrio;
- Qualquer sistema próximo de um mínimo de energia potencial se comporta, para pequenas oscilações, como um oscilador harmônico. Por isso o MHS é tão importante.
Oscilador harmônico simples
A equação de movimento do oscilador harmônico simples pode ser obtida substituindo-se a força da Lei de Hooke na equação newtoniana \(\vec{F}=m\vec{a}\). Logo, \[\begin{split}-kx=m\frac{d{^2x}}{d{t^2}}\end{split}\]
Definindo \(\omega_0^2\equiv\frac{k}{m}\), temos a equação de movimento do oscilador harmônico simples (MHS): \[\frac{d{^2x}}{d{t^2}}+\omega_0^2x=0\]
A solução dessa equação pode ser expressa como: \[x(t)=A\mathrm{\,sen}(\omega_0t-\delta)\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\begin{split}x(t)=A\mathrm{\,sen}(\omega_0t-\delta)\end{split}}\]
- \(A\): amplitude (deslocamento máximo);
- \(\omega_0\): frequência angular, fixada pelo sistema (\(k\) e \(m\));
- \(\delta\): constante de fase, que define onde o movimento está em \(t=0\).
A equação é de segunda ordem, então a solução geral tem duas constantes arbitrárias (\(A\) e \(\delta\)), determinadas pelas condições iniciais \(x(0)=x_0\) e \(\dot{x}(0)=v_0\): \[\begin{split}x_0=-A\mathrm{\,sen}\delta,\quad v_0=A\omega_0\cos\delta\quad\Rightarrow\quad A=\sqrt{x_0^2+\frac{v_0^2}{\omega_0^2}},\quad \mathrm{\,tg}\delta=-\frac{\omega_0x_0}{v_0}\end{split}\]
Formas equivalentes: \(x(t)=A\mathrm{\,sen}(\omega_0t-\delta)=C_1\mathrm{\,sen}\omega_0t+C_2\cos\omega_0t=A\cos(\omega_0t-\phi)\), com \(\phi=\delta+\pi/2\).
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\begin{split}x(t)=A\mathrm{\,sen}(\omega_0t-\delta)\end{split}}\]

Efeito da constante de fase: mesmas amplitude e frequência, deslocadas no tempo.
Para a energia cinética, temos:
\[\begin{split}T=\frac{1}{2}m\left(\frac{d{x}}{d{t}}\right)^2\end{split}\]
\[\begin{split}x(t)=A\mathrm{\,sen}(\omega_0t-\delta)\end{split}\]
\[\begin{split}\frac{d{x}}{d{t}}=A\omega_0\cos(\omega_0t-\delta)\end{split}\]
Portanto, \[\begin{split}T=\frac{1}{2}m\left[A\omega_0\cos(\omega_0t-\delta)\right]^2=\frac{1}{2}mA^2\omega_0^2\cos^2(\omega_0t-\delta)\end{split}\]
Como \(m\omega_0^2=k\): \[\begin{split}T=\frac{1}{2}kA^2\cos^2(\omega_0t-\delta)\end{split}\]
A energia potencial pode ser obtida por meio do cálculo do trabalho necessário para deslocar a partícula por uma distância \(x\). \[\begin{split}W=-\Delta U\end{split}\] \[\begin{split}\int_1^2 \vec{F}\cdot d\vec{r} \equiv U_1-U_2\end{split}\]
Tomando \(U(0)=0\): \[\begin{split}U(x)=-\int_0^x\left({-kx'}\right)dx'=\frac{1}{2}kx^2\end{split}\]
\[U=\frac{1}{2}kA^2\mathrm{\,sen}^2(\omega_0t-\delta)\]
Podemos obter a relação entre a energia total do oscilador e a amplitude de seu movimento como segue, \[E=T+U\]
\[\begin{split}E&=\frac{1}{2}kA^2\cos^2(\omega_0t-\delta)+\frac{1} {2}kA^2\mathrm{\,sen}^2(\omega_0t-\delta)\\ &=\frac{1}{2}kA^2\left[{\cos^2(\omega_0t-\delta)+\mathrm{\,sen}^2(\omega_0t-\delta)}\right]\end{split}\]
Usando a identidade trigonométrica (\(\mathrm{\,sen}^2(\theta)+\cos^2(\theta)=1\)): \[{E=\frac{1}{2}kA^2}\]
A energia total é constante (sistema conservativo) e proporcional ao quadrado da amplitude.
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\begin{split}x(t)=A\mathrm{\,sen}(\omega_0t-\delta)\end{split}}\]
Podemos reescrever \(T\) e \(U\) em função de \(x\): \[\begin{split}U&=\frac{1}{2}kA^2\mathrm{\,sen}^2(\omega_0t-\delta)\\ U&=\frac{1}{2}kx^2\end{split}\] \[\begin{split}T&=\frac{1}{2}kA^2\cos^2(\omega_0t-\delta)\\ T&=\frac{1}{2}k(A^2-x^2)\end{split}\]

Em \(x=\pm A\) (pontos de retorno) a energia é toda potencial; em \(x=0\), toda cinética. Em média, ao longo de um período: \[\begin{split}\langle T\rangle=\langle U\rangle=\frac{1}{2}E\end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\begin{split}x(t)=A\mathrm{\,sen}(\omega_0t-\delta)\end{split}}\] \[\begin{split}[\omega_0(t+\tau_0)-\delta]-[\omega_0t-\delta]&=2\pi\\ \omega_0(t+\tau_0)-\delta-\omega_0t+\delta&=2\pi\\ \omega_0\tau_0&=2\pi\end{split}\]
\[\tau_0=\frac{2\pi}{\omega_0}=2\pi\sqrt{\frac{m}{k}},\qquad f_0=\frac{1}{\tau_0}=\frac{\omega_0}{2\pi}\]
O período depende apenas de \(m\) e \(k\), não da amplitude. Sistemas em que o período não depende da amplitude são chamados de isócronos.
O isocronismo é consequência da força linear em \(x\). Quando os termos de ordem superior da série de Taylor importam (por exemplo, o pêndulo com grandes amplitudes), o período passa a depender da amplitude.
Resumo da aula 1
- Perto de um mínimo de energia potencial: \(F\approx-kx\) e \(U\approx U_0+\frac{1}{2}kx^2\), com \(k=\left(d^2U/dx^2\right)_0>0\)
- Equação do MHS: \(\ddot{x}+\omega_0^2x=0\), com \(\omega_0^2=k/m\)
- Solução: \(x(t)=A\mathrm{\,sen}(\omega_0t-\delta)\); \(A\) e \(\delta\) vêm das condições iniciais \(x_0\) e \(v_0\)
- Energia: \(E=T+U=\frac{1}{2}kA^2\), constante; em média, \(\langle T\rangle=\langle U\rangle=E/2\)
- Período: \(\tau_0=2\pi\sqrt{m/k}\), independente da amplitude (isocronismo)
MOVIMENTO PERIÓDICO
Aula 2
Oscilador harmônico bidimensional
Vamos considerar o movimento de uma partícula com dois graus de liberdade. Consideramos a força de restauração proporcional à distância da partícula de um centro de força localizado na origem e a ser direcionada no sentido da origem:
\[\begin{split}\vec{F}=-k\vec{r}\end{split}\]
\[\begin{split}F_x=-kr\cos\theta=-kx\end{split}\]
\[\begin{split}F_y=-kr\mathrm{\,sen}\theta=-ky\end{split}\]
As equações do movimento são:
\[\begin{split}\frac{d^{{2}}{x}}{d{t}^{{2}}}+\omega_0^2x=0\end{split}\]
\[\begin{split}\frac{d^{{2}}{y}}{d{t}^{{2}}}+\omega_0^2y=0\end{split}\]
\[\begin{split}\omega_0^2=k/m\end{split}\]
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\frac{d^{{2}}{x}}{d{t}^{{2}}}+\omega_0^2x=0}\end{split}\]
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\frac{d^{{2}}{y}}{d{t}^{{2}}}+\omega_0^2y=0}\end{split}\]
\[\begin{split}x(t)=A\cos(\omega_0t-\alpha)\end{split}\] \[\begin{split}y(t)=B\cos(\omega_0t-\beta)\end{split}\]
Usar \(\cos\) em vez de \(\mathrm{\,sen}\) (como no MHS) apenas redefine a constante de fase.
Podemos eliminar a dependência com \(t\) nessas duas equações.
\[\begin{split}y&=B\cos[(\omega_0t-\alpha)+(\alpha-\beta)]\nonumber\\ y&=B\left[\cos(\omega_0t-\alpha)\cos(\alpha-\beta)-\mathrm{\,sen}(\omega_0t-\alpha)\mathrm{\,sen}(\alpha-\beta)\right]\nonumber\\ y&=B\cos(\omega_0t-\alpha)\cos(\alpha-\beta)-B\mathrm{\,sen}(\omega_0t-\alpha)\mathrm{\,sen}(\alpha-\beta)\nonumber\end{split}\]
\[\delta\equiv\alpha-\beta\]
\[\begin{split}y=B\cos(\omega_0t-\alpha)\cos(\delta)-B\mathrm{\,sen}(\omega_0t-\alpha)\mathrm{\,sen}(\delta)\end{split}\]
Considerando que \(\cos(\omega_0t-\alpha)=x/A\) e usando a identidade trigonométrica (\(\mathrm{\,sen}^2(\theta)+\cos^2(\theta)=1\)), temos que \[\begin{split}y&=\frac{B}{A}x\cos(\delta)-B\sqrt{1-\frac{x^2}{A^2}}\mathrm{\,sen}(\delta)\nonumber\\ y&=\frac{B}{A}x\cos(\delta)-\frac{B}{A}\sqrt{A^2-x^2}\mathrm{\,sen}(\delta)\nonumber\end{split}\]
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{y=\frac{B}{A}x\cos(\delta)-\frac{B}{A}\sqrt{A^2-x^2}\mathrm{\,sen}(\delta)}\end{split}\]
\[\begin{split}Ay-Bx\cos(\delta)&=-B\sqrt{A^2-x^2}\mathrm{\,sen}(\delta) \nonumber\\ \left[{Ay-Bx\cos(\delta)}\right]^2&=\left[{-B\sqrt{A^2-x^2}\mathrm{\,sen}(\delta)}\right]^2\nonumber\\ A^2y^2-2AyBx\cos(\delta)+B^2x^2\cos^2(\delta)&=B^2(A^2-x^2)\mathrm{\,sen}^2(\delta)\nonumber\end{split}\] \[\begin{split} A^2y^2-2AyBx\cos(\delta)+B^2x^2\left[{\cos^2(\delta)+\mathrm{\,sen}^2(\delta)}\right]&=A^2B^2\mathrm{\,sen}^2(\delta)\nonumber\end{split}\]
Usando a identidade trigonométrica (\(\mathrm{\,sen}^2(\theta)+\cos^2(\theta)=1\)):
\[\begin{split}A^2y^2-2AyBx\cos(\delta)+B^2x^2=A^2B^2\mathrm{\,sen}^2(\delta)\end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{B^2x^2-2ABxy\cos(\delta)+A^2y^2=A^2B^2\mathrm{\,sen}^2(\delta)}\]
Para \(\delta=0\), temos: \[\begin{split}B^2x^2-2ABxy+A^2y^2=0\nonumber\\ \left({Bx-Ay}\right)^2=0\nonumber\end{split}\] \[y=+\frac{B}{A}x\]

\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{B^2x^2-2ABxy\cos(\delta)+A^2y^2=A^2B^2\mathrm{\,sen}^2(\delta)}\]
Para \(\delta=\pm\pi\), temos: \[\begin{split}B^2x^2+2ABxy+A^2y^2=0\nonumber\\ \left({Bx+Ay}\right)^2=0\nonumber\end{split}\] \[y=-\frac{B}{A}x\]

\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{B^2x^2-2ABxy\cos(\delta)+A^2y^2=A^2B^2\mathrm{\,sen}^2(\delta)}\]
Para \(\delta=\pi/2\) ou \(3\pi/2\), temos: \[\begin{split}B^2x^2+A^2y^2=A^2B^2\end{split}\] \[\frac{x^2}{A^2}+\frac{y^2}{B^2}=1\]

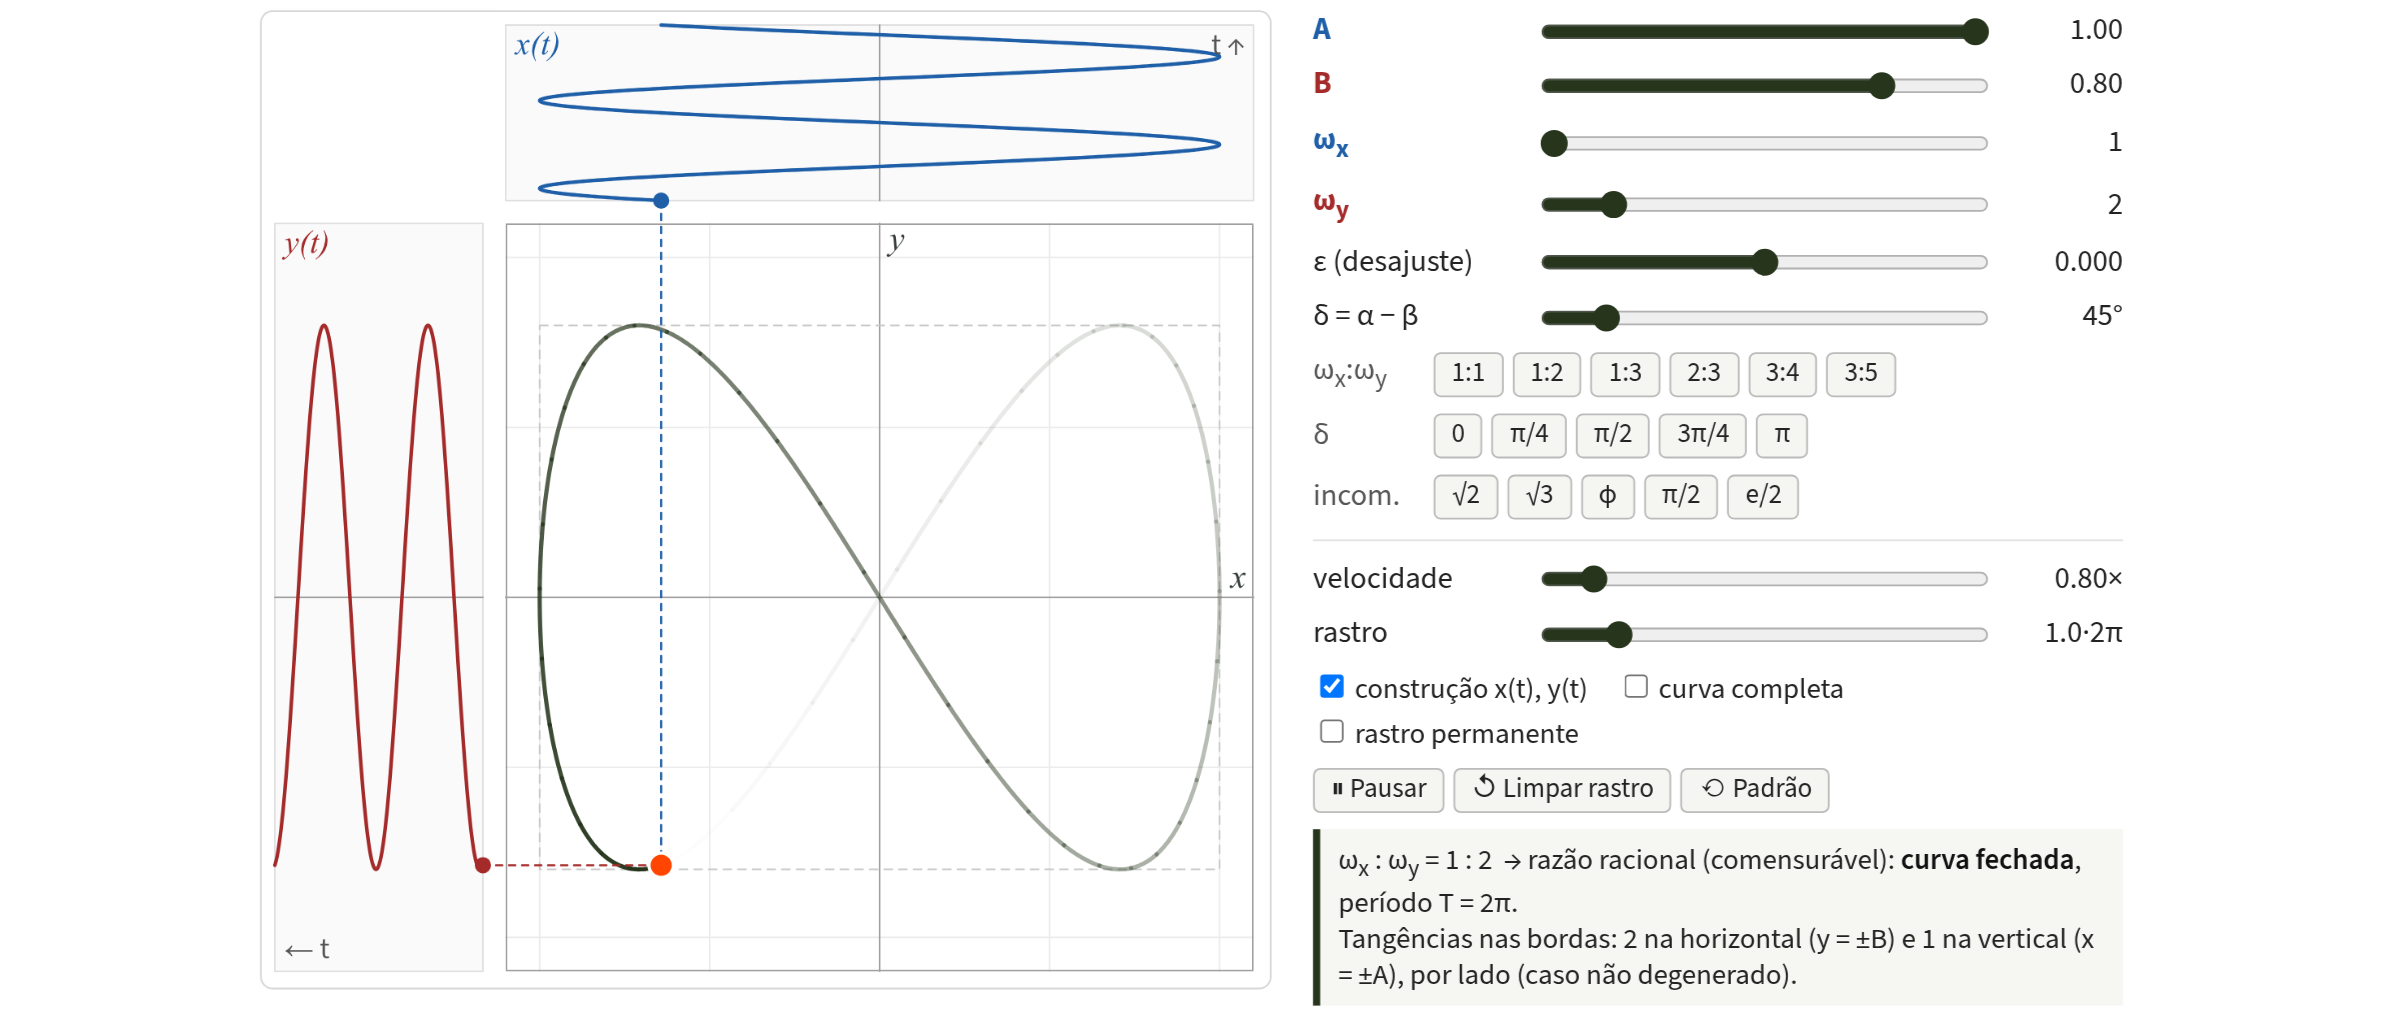
No caso geral de oscilações bidimensionais as frequências angulares dos movimentos nas direções \(x\) e \(y\) não precisam ser iguais, de modo que:
\[\begin{split}x(t)=A\cos(\omega_xt-\alpha)\end{split}\] \[\begin{split}y(t)=B\cos(\omega_yt-\beta)\end{split}\]
A trajetória do movimento não é mais uma elipse, mas sim uma curva de Lissajous.
Curva fechada se a relação entre as frequências for comensurável.
Simulação interativa — curvas de Lissajous \(x(t)=A\cos(\omega_xt-\alpha)\), \(\;y(t)=B\cos(\omega_yt-\beta)\), \(\;\delta\equiv\alpha-\beta\) (aqui \(\beta=0\))
Espaço de fase e diagramas de fase
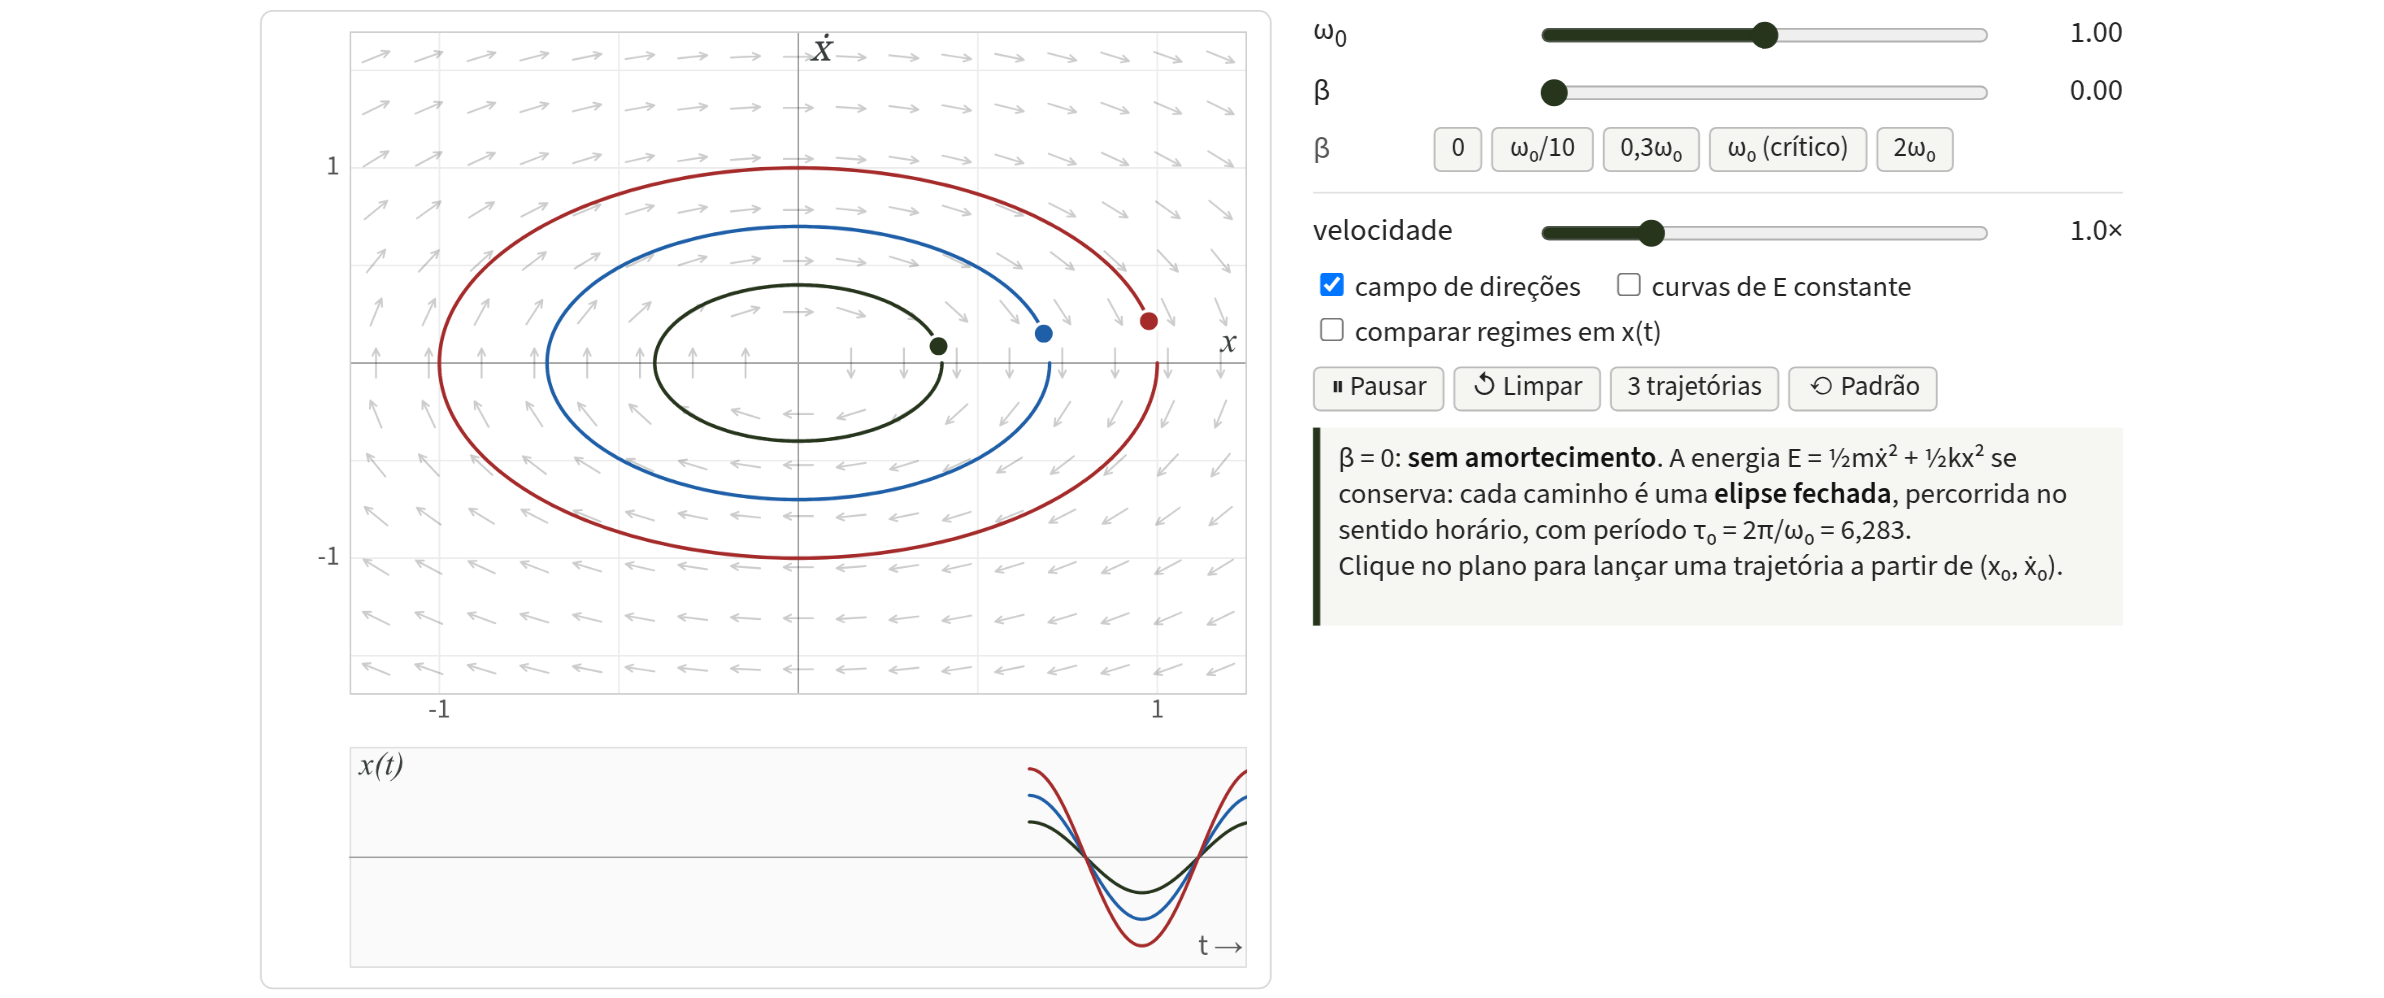
As quantidades \(x(t)\) e \(\dot{x}(t)\) podem ser representadas como as coordenadas de um ponto em um espaço bidimensional, denominado espaço de fase. A curva descrita por esse ponto é o caminho de fase, e o conjunto de caminhos forma o diagrama de fase.
\[\begin{split}x(t)&=A\mathrm{\,sen}(\omega_0t-\delta)\\ \mathrm{\,sen}(\omega_0t-\delta)&=\frac{x}{A}\end{split}\]
\[\begin{split}\dot{x}(t)&=A\omega_0\cos(\omega_0t-\delta)\\ \cos(\omega_0t-\delta)&=\frac{\dot{x}}{A\omega_0}\end{split}\]
Usando a identidade trigonométrica \(\mathrm{\,sen}^2\theta+\cos^2\theta=1\):
\[\begin{split}\frac{x^2}{A^2}+\frac{\dot{x}^2}{A^2\omega_0^2}=1\end{split}\]
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\frac{x^2}{A^2}+\frac{\dot{x}^2}{A^2\omega_0^2}=1}\end{split}\]
Uma vez que \(E=\frac{1}{2}kA^2\) e \(\omega_0^2=k/m\), temos:
\[\begin{split}\frac{x^2}{2E/k}+\frac{\dot{x}^2}{2E/m}=1\end{split}\]
Cada valor de \(E\) define uma elipse, de semieixos \(\sqrt{2E/k}\) (em \(x\)) e \(\sqrt{2E/m}\) (em \(\dot{x}\)): quanto maior a energia, maior a elipse.
No plano \((x,p)\), com \(p=m\dot{x}\), a área da elipse é \(\oint p\,dx=2\pi E/\omega_0\), ideia que reaparecerá na mecânica hamiltoniana.
Os caminhos de fase não podem se cruzar.
O estado \((x,\dot{x})\) em um instante determina univocamente todo o movimento (unicidade da solução da equação diferencial). Se dois caminhos se cruzassem, o mesmo estado teria dois futuros diferentes.
Sentido de percurso: quando \(\dot{x}>0\) a coordenada \(x\) aumenta; logo, a metade superior do caminho é percorrida para a direita e as elipses são percorridas no sentido horário.
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\ddot{x}+\omega_0^2x=0}\end{split}\]
\[\begin{split}\dot{x}=v\end{split}\] \[\begin{split}\dot{v}=-\omega_0^2x\end{split}\]
\[\begin{split}\frac{d{v}}{d{x}}=\frac{dv/dt}{dx/dt}=-\omega_0^2\frac{x}{v}\end{split}\]
\[\begin{split}v\,dv=-\omega_0^2x\,dx\quad\Rightarrow\quad\frac{v^2}{2}+\frac{\omega_0^2x^2}{2}=\text{cte}\end{split}\]
Multiplicando por \(m\): \(\frac{1}{2}m\dot{x}^2+\frac{1}{2}kx^2=E\), ou seja, a mesma elipse, sem calcular \(x(t)\).
Em situações mais complicadas, muitas vezes é mais fácil determinar diretamente a equação do caminho de fase, sem calcular \(x(t)\).

Caminhos de fase do oscilador harmônico simples: elipses maiores correspondem a energias maiores; o percurso é no sentido horário.
Simulação interativa — espaço de fase \(\ddot{x}+2\beta\dot{x}+\omega_0^2x=0\) (aqui \(\beta=0\); o amortecimento será visto na próxima aula)
Resumo da aula 2
- Oscilador 2D isotrópico: \(x=A\cos(\omega_0t-\alpha)\), \(y=B\cos(\omega_0t-\beta)\), com \(\delta=\alpha-\beta\)
- Trajetória: \(B^2x^2-2ABxy\cos\delta+A^2y^2=A^2B^2\mathrm{\,sen}^2\delta\) (retas para \(\delta=0,\pi\); elipse com eixos em \(x\) e \(y\) para \(\delta=\pi/2\))
- Frequências diferentes (\(\omega_x\neq\omega_y\)): curvas de Lissajous, fechadas só se \(\omega_x/\omega_y\) for racional
- Espaço de fase \((x,\dot{x})\): elipses \(\dfrac{x^2}{2E/k}+\dfrac{\dot{x}^2}{2E/m}=1\), maiores para energias maiores, percorridas no sentido horário
- Caminhos de fase não se cruzam: o estado \((x,\dot{x})\) determina todo o movimento
MOVIMENTO PERIÓDICO
Aula 3
Oscilações amortecidas
- O movimento representado pelo oscilador harmônico simples é denominado como oscilação livre, sendo que, uma vez em oscilação, o movimento nunca cessará;
- Para analisarmos o movimento com amortecimento devemos incorporar na equação diferencial um termo representativo da força de amortecimento;
- Vamos considerar oscilações amortecidas unidimensionais, com termo de amortecimento representado por \(-b\dot{x}\);
- O parâmetro \(b\) deverá ser positivo para que a força seja, na realidade, resistiva.
\[\begin{split} F&=-kx-b\dot{x}\\ m\ddot{x}&=-kx-b\dot{x}\\ m\ddot{x}+b\dot{x}+kx&=0\\ \ddot{x}+\frac{b}{m}\dot{x}+\frac{k}{m}x&=0\\ \ddot{x}+2\beta\dot{x}+\omega^2_0x&=0 \end{split}\]
- \(\beta\equiv\frac{b}{2m}\) é o parâmetro de amortecimento e \(\omega_0=\sqrt{k/m}\) a frequência angular característica na ausência de amortecimento.
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\ddot{x}+2\beta\dot{x}+\omega^2_0x=0}\end{split}\]
\[\begin{split} x&=e^{\lambda t}\\ \dot{x}&=\lambda e^{\lambda t}\\ \ddot{x}&=\lambda ^2e^{\lambda t} \end{split}\]
\[\begin{split} \ddot{x}+2\beta\dot{x}+\omega^2_0x&=0\\ \lambda ^2e^{\lambda t}+2\beta \lambda e^{\lambda t} +\omega^2_0 e^{\lambda t}&=0\\ \left({\lambda ^2+2\beta \lambda +\omega^2_0 }\right)e^{\lambda t}&=0 \end{split}\]
Equação característica: \[\lambda ^2+2\beta \lambda +\omega^2_0=0\]
Com raízes dadas por: \[\begin{split}\lambda_{1,2} = \frac{-2\beta\pm\sqrt{4\left({\beta^2-\omega^2_0}\right)}}{2}=-\beta\pm\sqrt{\beta^2-\omega^2_0}\end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\begin{split}\lambda_{1,2} =-\beta\pm\sqrt{\beta^2-\omega^2_0}\end{split}}\]
Existem três casos gerais de interesse, determinados pelo sinal de \(\beta^2-\omega_0^2\):
| Regime | Condição | Raízes \(\lambda_{1,2}\) | Oscila? | Decaimento |
|---|---|---|---|---|
| Sem amortecimento | \(\beta=0\) | \(\pm i\omega_0\) | sim, sem decair | — |
| Subamortecido (subcrítico) | \(\omega_0^2>\beta^2\) | \(-\beta\pm i\omega_1\) (complexas) | sim | \(e^{-\beta t}\) |
| Amortecimento crítico | \(\omega_0^2=\beta^2\) | \(-\beta\) (dupla) | não | \(e^{-\beta t}\) |
| Sobreamortecido (supercrítico) | \(\omega_0^2<\beta^2\) | \(-\beta\pm\omega_2\) (reais) | não | \(e^{-(\beta-\omega_2)t}\) |
com \(\omega_1\equiv\sqrt{\omega_0^2-\beta^2}\) e \(\omega_2\equiv\sqrt{\beta^2-\omega_0^2}\).

Os três regimes de amortecimento partindo do mesmo deslocamento inicial.
Movimento subamortecido
Para \(\omega_0^2>\beta^2\), as raízes são complexas conjugadas, \(\lambda_{1,2}=-\beta\pm i\omega_1\), com \[\begin{split}\omega^2_1\equiv\omega^2_0-\beta^2\end{split}\] onde \(\omega_1\) é a frequência angular do oscilador amortecido (sendo \(\omega^2_1>0\)).
\[\begin{split}x(t)&=e^{-\beta t}\left({A_1e^{i\omega_1t}+A_2e^{-i\omega_1t}}\right)\\x(t)&=Ae^{-\beta t}\cos(\omega_1t-\delta)\end{split}\]
- Oscilação de frequência \(\omega_1\) modulada pela envoltória \(\pm Ae^{-\beta t}\);
- Como \(\omega_1<\omega_0\), o amortecimento torna a oscilação mais lenta;
- Para amortecimento fraco (\(\beta\ll\omega_0\)), \(\omega_1\approx\omega_0\).

Oscilação subamortecida com \(\beta=0{,}2\omega_0\) (linha cheia), envoltória \(\pm Ae^{-\beta t}\) (tracejada) e o caso sem amortecimento, \(\beta=0\) (pontilhada).
O movimento não é periódico em sentido estrito, pois \(x(t)\) não se repete. Define-se o pseudoperíodo como o intervalo entre duas passagens sucessivas por \(x=0\) no mesmo sentido: \[\begin{split}\tau_1=\frac{2\pi}{\omega_1}>\tau_0=\frac{2\pi}{\omega_0}\end{split}\]
Como \(\cos(\omega_1t-\delta)\) se repete após \(\tau_1\), a razão entre dois máximos sucessivos é constante: \[\begin{split}\frac{x(t)}{x(t+\tau_1)}=e^{\beta\tau_1}\quad\Rightarrow\quad\Lambda\equiv\ln\frac{x(t)}{x(t+\tau_1)}=\beta\tau_1\end{split}\]
\(\Lambda\) é o decremento logarítmico, que permite medir \(\beta\) experimentalmente.
Para amortecimento fraco, a energia é proporcional ao quadrado da amplitude e decai como \[\begin{split}E(t)\approx\frac{1}{2}kA^2e^{-2\beta t}\end{split}\]
Movimento criticamente amortecido
Para \(\omega_0^2=\beta^2\), a raiz é dupla, \(\lambda_1=\lambda_2=-\beta\), e \(e^{-\beta t}\) fornece apenas uma solução. A segunda solução independente é \(te^{-\beta t}\):
\[\begin{split}x&=te^{-\beta t}\\ \dot{x}&=(1-\beta t)e^{-\beta t}\\ \ddot{x}&=(\beta^2t-2\beta)e^{-\beta t}\end{split}\]
\[\begin{split}\ddot{x}+2\beta\dot{x}+\beta^2x&=\left[{\beta^2t-2\beta+2\beta-2\beta^2t+\beta^2t}\right]e^{-\beta t}\\&=0\end{split}\]
Portanto, a solução geral é \[\begin{split}x(t)=\left({A+Bt}\right)e^{-\beta t}\end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{x(t)=\left({A+Bt}\right)e^{-\beta t}}\]
- O sistema retorna ao equilíbrio sem oscilar: \(x=0\) apenas em \(t=-A/B\), ou seja, o equilíbrio é cruzado no máximo uma vez;
- Entre os movimentos que não oscilam, é o que decai mais rapidamente (taxa \(\beta=\omega_0\));
Aplicações
Amortecedores de automóveis, ponteiros de instrumentos analógicos e molas de fechamento de portas, nos quais se deseja um retorno rápido ao equilíbrio sem oscilações.
Movimento sobreamortecido
Para \(\omega_0^2<\beta^2\), as raízes são reais e distintas: \[\begin{split}\lambda_{1,2}=-\beta\pm\omega_2,\qquad \omega_2\equiv\sqrt{\beta^2-\omega_0^2}\end{split}\]
\[\begin{split}x(t)=e^{-\beta t}\left({A_1e^{\omega_2t}+A_2e^{-\omega_2t}}\right)\end{split}\]
- Como \(\omega_2<\beta\), as duas raízes são negativas: os dois termos decaem e não há oscilação;
- Assim como no caso crítico, \(x=0\) exige \(e^{2\omega_2t}=-A_2/A_1\), e o equilíbrio é cruzado no máximo uma vez.
Para tempos longos, domina o termo que decai mais lentamente: \[\begin{split}x(t)\approx A_1e^{-(\beta-\omega_2)t}\end{split}\]
Para amortecimento forte (\(\beta\gg\omega_0\)): \[\begin{split}\beta-\omega_2=\beta-\beta\sqrt{1-\frac{\omega_0^2}{\beta^2}}\approx\frac{\omega_0^2}{2\beta}\end{split}\]
Aumentar o amortecimento torna o retorno ao equilíbrio mais lento! Por isso, quando se deseja um retorno rápido e sem oscilação, projeta-se o sistema próximo do amortecimento crítico.
Exemplo: mesmas condições iniciais
Partindo do repouso, com \(x(0)=x_0\) e \(\dot{x}(0)=0\):
- Subamortecido: \(\quad x(t)=x_0e^{-\beta t}\left({\cos\omega_1t+\frac{\beta}{\omega_1}\mathrm{\,sen}\omega_1t}\right)\)
- Crítico (\(A=x_0\), \(B=\beta x_0\)): \(\quad x(t)=x_0\left({1+\beta t}\right)e^{-\beta t}\)
- Sobreamortecido (\(A_{1,2}=x_0\frac{\omega_2\pm\beta}{2\omega_2}\)): \(\quad x(t)=x_0e^{-\beta t}\left({\cosh\omega_2t+\frac{\beta}{\omega_2}\mathrm{senh}\,\omega_2t}\right)\)
As três expressões têm a mesma estrutura: o caso crítico é o limite \(\omega_1\to0\) (ou \(\omega_2\to0\)), pois \(\cos\omega_1t\to1\) e \(\frac{\mathrm{\,sen}\omega_1t}{\omega_1}\to t\).
Diagramas de fase do oscilador amortecido
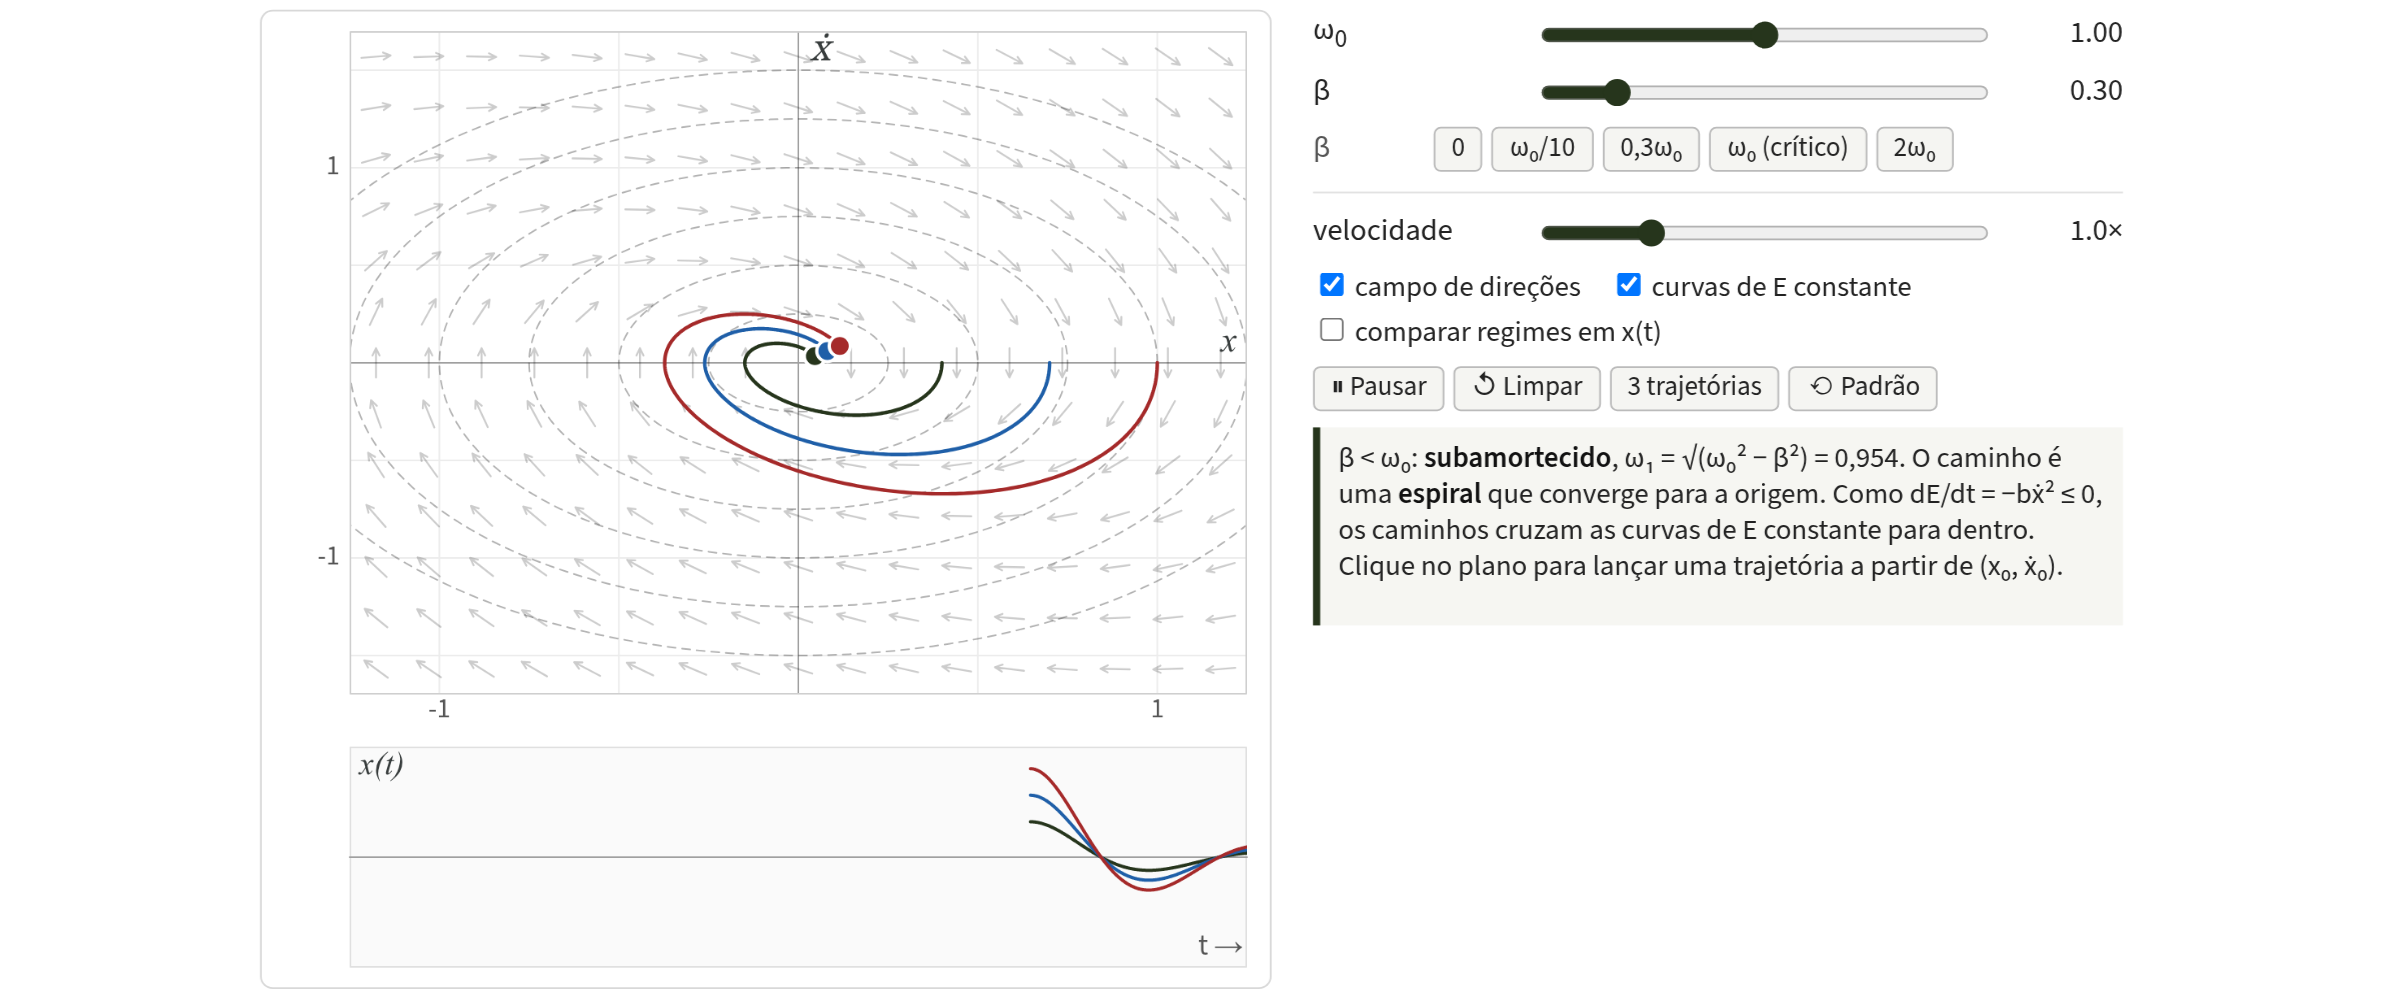
\[\begin{split}E=\frac{1}{2}m\dot{x}^2+\frac{1}{2}kx^2\quad\Rightarrow\quad\frac{d{E}}{d{t}}=\dot{x}\left({m\ddot{x}+kx}\right)=-b\dot{x}^2\le 0\end{split}\]
A energia diminui continuamente: os caminhos de fase cruzam as elipses de energia constante de fora para dentro e terminam na origem (posição de equilíbrio).
- Subamortecido (\(\omega_0^2>\beta^2\)): \(x\) e \(\dot{x}\) oscilam com envoltória \(e^{-\beta t}\), e o caminho é uma espiral que converge para a origem;
- Crítico (\(\omega_0^2=\beta^2\)) e sobreamortecido (\(\omega_0^2<\beta^2\)): não há oscilação, e o caminho vai para a origem sem circundá-la.
Simulação interativa — espaço de fase do oscilador amortecido \(\ddot{x}+2\beta\dot{x}+\omega_0^2x=0\)
Resumo da aula 3
- Equação: \(\ddot{x}+2\beta\dot{x}+\omega_0^2x=0\), com \(\beta=b/2m\); raízes \(\lambda_{1,2}=-\beta\pm\sqrt{\beta^2-\omega_0^2}\)
- Subamortecido (\(\omega_0>\beta\)): \(x=Ae^{-\beta t}\cos(\omega_1t-\delta)\), \(\omega_1^2=\omega_0^2-\beta^2\); decremento logarítmico \(\Lambda=\beta\tau_1\); \(E\propto e^{-2\beta t}\)
- Crítico (\(\omega_0=\beta\)): \(x=(A+Bt)e^{-\beta t}\), o retorno mais rápido ao equilíbrio sem oscilar
- Sobreamortecido (\(\omega_0<\beta\)): decai sem oscilar, e mais devagar quanto maior o amortecimento
- Espaço de fase: \(dE/dt=-b\dot{x}^2\le0\); espirais (subamortecido) ou caminhos diretos até a origem
MOVIMENTO PERIÓDICO
Aula 4
Oscilador harmônico amortecido sujeito a uma força externa periódica
- Um oscilador amortecido perde energia e acaba parando. Para mantê-lo oscilando, uma força externa precisa fornecer energia;
- Consideramos uma força harmônica \(F_0\cos(\omega t)\), cuja frequência \(\omega\) é imposta de fora e, em geral, diferente de \(\omega_0\).
\[\begin{split} F&=-kx-b\frac{d{x}}{d{t}}+F_0\cos(\omega t)\\ m\frac{d{^2x}}{d{t^2}}+b\frac{d{x}}{d{t}}+kx&=F_0\cos(\omega t)\\ \frac{d{^2x}}{d{t^2}}+\frac{b}{m}\frac{d{x}}{d{t}}+\frac{k}{m}x&=\frac{F_0}{m}\cos(\omega t) \end{split}\]
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\frac{d{^2x}}{d{t^2}}+\frac{b}{m}\frac{d{x}}{d{t}}+\frac{k}{m}x=\frac{F_0}{m}\cos(\omega t)}\end{split}\]
\(A\equiv\frac{F_0}{m}\), \(\beta=\frac{b}{2m}\), \(\omega_0=\sqrt{\frac{k}{m}}\) e \(\omega\) a frequência angular da força externa (força motriz).
Atenção
Aqui \(A\) não é uma amplitude; tem dimensão de aceleração.
\[\begin{split} \frac{d{^2x}}{d{t^2}}+2\beta\frac{d{x}}{d{t}}+\omega_0^2x&=A\cos(\omega t) \end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\frac{d{^2x}}{d{t^2}}+2\beta\frac{d{x}}{d{t}}+\omega_0^2x=A\cos(\omega t)}\]
\[\begin{split} x(t)=x_c(t)+x_p(t) \end{split}\]
\[\begin{split} x_c(t)=e^{-\beta t}\left[{A_1e^{\sqrt{\beta^2-\omega_0^2}\,t}+A_2e^{-\sqrt{\beta^2-\omega_0^2}\,t}}\right] \end{split}\]
\(x_c\): solução complementar, isto é, da equação homogênea (Aula 3), em qualquer dos três regimes. Contém as duas constantes ajustadas às condições iniciais.
\[\begin{split} x_p(t)=D\cos(\omega t -\delta) \end{split}\]
\(x_p\): uma solução particular da equação completa, oscilando na frequência \(\omega\) da força.
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\frac{d{^2x}}{d{t^2}}+2\beta\frac{d{x}}{d{t}}+\omega_0^2x=A\cos(\omega t)}\]
\[\begin{split} x_p(t)=D\cos(\omega t -\delta) \end{split}\]
\[\begin{split} \frac{d{x_p}}{d{t}}=-D\omega\mathrm{\,sen}(\omega t -\delta) \end{split}\]
\[\begin{split} \frac{d^{{2}}{x_p}}{d{t}^{{2}}}=-D\omega^2\cos(\omega t -\delta) \end{split}\]
\[\begin{split} -D\omega^2\cos(\omega t -\delta)+2\beta\left[{-D\omega\mathrm{\,sen}(\omega t -\delta)}\right]+\omega_0^2D\cos(\omega t -\delta)=A\cos(\omega t) \end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{ -D\omega^2\cos(\omega t -\delta)+2\beta\left[{-D\omega\mathrm{\,sen}(\omega t -\delta)}\right]+\omega_0^2D\cos(\omega t -\delta)=A\cos(\omega t) }\]
Considerando a expansão de \(\cos(\omega t - \delta)\) e de \(\mathrm{\,sen}(\omega t - \delta)\)
\[\begin{split} -D\omega^2\left[{\cos(\omega t)\cos(\delta)+\mathrm{\,sen}(\omega t)\mathrm{\,sen}(\delta)}\right]\\+2\beta\left\{{\left[{-D\omega\left({\mathrm{\,sen}(\omega t)\cos(\delta)-\mathrm{\,sen}(\delta)\cos(\omega t)}\right)}\right]}\right\}\\+\omega_0^2D\left[{\cos(\omega t)\cos(\delta)+\mathrm{\,sen}(\omega t)\mathrm{\,sen}(\delta)}\right]=A\cos(\omega t) \end{split}\]
\[\begin{split} \left\{{A-D\left[{\left({\omega_0^2-\omega^2}\right)\cos\delta+2\omega\beta\mathrm{\,sen}\delta}\right]}\right\}\cos(\omega t)\\-\left\{{D\left[{\left({\omega_0^2-\omega^2}\right)\mathrm{\,sen}\delta-2\omega\beta\cos\delta}\right]}\right\}\mathrm{\,sen}(\omega t)=0 \end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\begin{gathered} \left\{{A-D\left[{\left({\omega_0^2-\omega^2}\right)\cos\delta+2\omega\beta\mathrm{\,sen}\delta}\right]}\right\}\cos(\omega t)\\-\left\{{D\color{blue}{\left[{\left({\omega_0^2-\omega^2}\right)\mathrm{\,sen}\delta-2\omega\beta\cos\delta}\right]}}\right\}\mathrm{\,sen}(\omega t)=0 \end{gathered}}\]
\[\begin{split} \color{blue}{\left[{\left({\omega_0^2-\omega^2}\right)\mathrm{\,sen}\delta-2\omega\beta\cos\delta}\right]}=0 \end{split}\]
\[\begin{split} \mathrm{\,tg}\delta=\frac{2\omega\beta}{\omega_0^2-\omega^2} \end{split}\]
\[\begin{split} \mathrm{\,sen}\delta=\frac{2\omega\beta}{\sqrt{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}} \end{split}\]
\[\begin{split} \cos\delta=\frac{\omega_0^2-\omega^2}{\sqrt{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}} \end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\begin{gathered} \color{#A52A2A}{\left\{{A-D\left[{\left({\omega_0^2-\omega^2}\right)\cos\delta+2\omega\beta\mathrm{\,sen}\delta}\right]}\right\}}\cos(\omega t)\\-\left\{{D\left[{\left({\omega_0^2-\omega^2}\right)\mathrm{\,sen}\delta-2\omega\beta\cos\delta}\right]}\right\}\mathrm{\,sen}(\omega t)=0 \end{gathered}}\]
\[\begin{split} \color{#A52A2A}{\left\{{A-D\left[{\left({\omega_0^2-\omega^2}\right)\cos\delta+2\omega\beta\mathrm{\,sen}\delta}\right]}\right\}}=0 \end{split}\]
\[\begin{split} D&=\frac{A}{\left({\omega_0^2-\omega^2}\right)\cos \delta+2\omega\beta\mathrm{\,sen}\delta}\\ &=\frac{A}{\sqrt{\left({\omega_0^2-\omega^2}\right)^2 + 4\omega^2\beta^2}} \end{split}\]
\[\begin{split} x_p(t)=D\cos(\omega t -\delta) \end{split}\]
\[\begin{split} D&=\frac{A}{\sqrt{\left({\omega_0^2-\omega^2}\right)^2 + 4\omega^2\beta^2}} \end{split}\]
\[\begin{split} x_p=\frac{A}{\sqrt{\left({\omega_0^2-\omega^2}\right)^2 + 4\omega^2\beta^2}}\cos\left({\omega t-\delta}\right) \end{split}\]
\[\begin{split} \mathrm{\,tg}\delta=\frac{2\omega\beta}{\omega_0^2-\omega^2} \end{split}\]
\[\begin{split} \delta=\mathrm{\,tg}^{-1}\left({\frac{2\omega\beta}{\omega_0^2-\omega^2}}\right) \end{split}\]
com \(0\le\delta\le\pi\), pois \(\mathrm{\,sen}\delta\ge0\): para \(\omega>\omega_0\) o denominador é negativo e \(\delta>\pi/2\).
A solução geral é: \[\begin{split}x(t)=x_c(t)+x_p(t)\end{split}\]
- \(x_c\) decai como \(e^{-\beta t}\): é o transitório, que depende das condições iniciais;
- \(x_p\) não decai: é o estado estacionário, que não depende das condições iniciais e oscila na frequência \(\omega\) da força, e não em \(\omega_0\).
\[\begin{split}x(t\gg 1/\beta)=x_p(t)\end{split}\]

Solução complementar \(x_c(t)\) (tracejada), particular \(x_p(t)\) e total \(x(t)\). À esquerda, \(\omega=\omega_1/7\) e \(\beta=0{,}15\); à direita, \(\omega=5\omega_1\) e \(\beta=0{,}30\). Após o transitório, resta apenas \(x_p\).
Comportamento da amplitude e da fase
\[\begin{split}D=\frac{A}{\sqrt{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}},\qquad\mathrm{\,tg}\delta=\frac{2\omega\beta}{\omega_0^2-\omega^2}\end{split}\]
| Regime | Amplitude \(D\) | Fase \(\delta\) | Quem controla |
|---|---|---|---|
| \(\omega\ll\omega_0\) | \(\approx A/\omega_0^2=F_0/k\) | \(\approx0\) (em fase) | a mola |
| \(\omega=\omega_0\) | \(A/2\beta\omega_0\) | \(\pi/2\) | o amortecimento |
| \(\omega\gg\omega_0\) | \(\approx A/\omega^2\to0\) | \(\to\pi\) (oposição de fase) | a inércia |
Para \(\omega\to0\), a força varia tão devagar que a mola acompanha: \(x\approx F/k\) (resposta estática). Para \(\omega\gg\omega_0\), a massa não consegue acompanhar a força.
Frequência de ressonância da amplitude
Vamos determinar a frequência em que \(D\) é máximo, ou seja, em que \(\frac{d{D}}{d{\omega}}=0\).
\[\begin{split} D&=\frac{A}{\left({\omega_0^2-\omega^2}\right)\cos \delta+2\omega\beta\mathrm{\,sen}\delta}\\ \end{split}\]
\[\begin{split} \frac{d{D}}{d{\omega}}=-\frac{A}{\left[{\left({\omega_0^2-\omega^2}\right)\cos \delta+2\omega\beta\mathrm{\,sen}\delta}\right]^2}\left({-2\omega\cos \delta +2\beta\mathrm{\,sen}\delta}\right) \end{split}\]
Embora \(\delta\) dependa de \(\omega\), a derivada do denominador em relação a \(\delta\), \(-\left({\omega_0^2-\omega^2}\right)\mathrm{\,sen}\delta+2\omega\beta\cos\delta\), é nula pela própria condição que define \(\mathrm{\,tg}\delta\); por isso podemos derivar tratando \(\delta\) como constante.
Na ressonância, \(\omega=\omega_R\):
\[\begin{split} -2\omega_R\cos \delta= -2\beta \mathrm{\,sen}\delta\quad\Rightarrow\quad\omega_R=\beta\mathrm{\,tg}\delta \end{split}\]
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{ \omega_R=\beta\mathrm{\,tg}\delta} \end{split}\]
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{ \mathrm{\,tg}\delta=\frac{2\omega\beta}{\omega_0^2-\omega^2}} \end{split}\]
\[\begin{split} \omega_R=\beta\frac{2\omega_R\beta}{\omega_0^2-\omega_R^2} \end{split}\]
\[\begin{split} \omega_0^2-\omega_R^2=2\beta^2 \end{split}\]
\[\begin{split} \omega_R=\sqrt{\omega_0^2-2\beta^2} \end{split}\]
- Só há pico de ressonância se \(\omega_0^2>2\beta^2\); caso contrário, \(D\) é máximo em \(\omega=0\);
- No pico: \(D_{\max}=\dfrac{A}{2\beta\sqrt{\omega_0^2-\beta^2}}=\dfrac{A}{2\beta\omega_1}\), que cresce sem limite quando \(\beta\to0\).

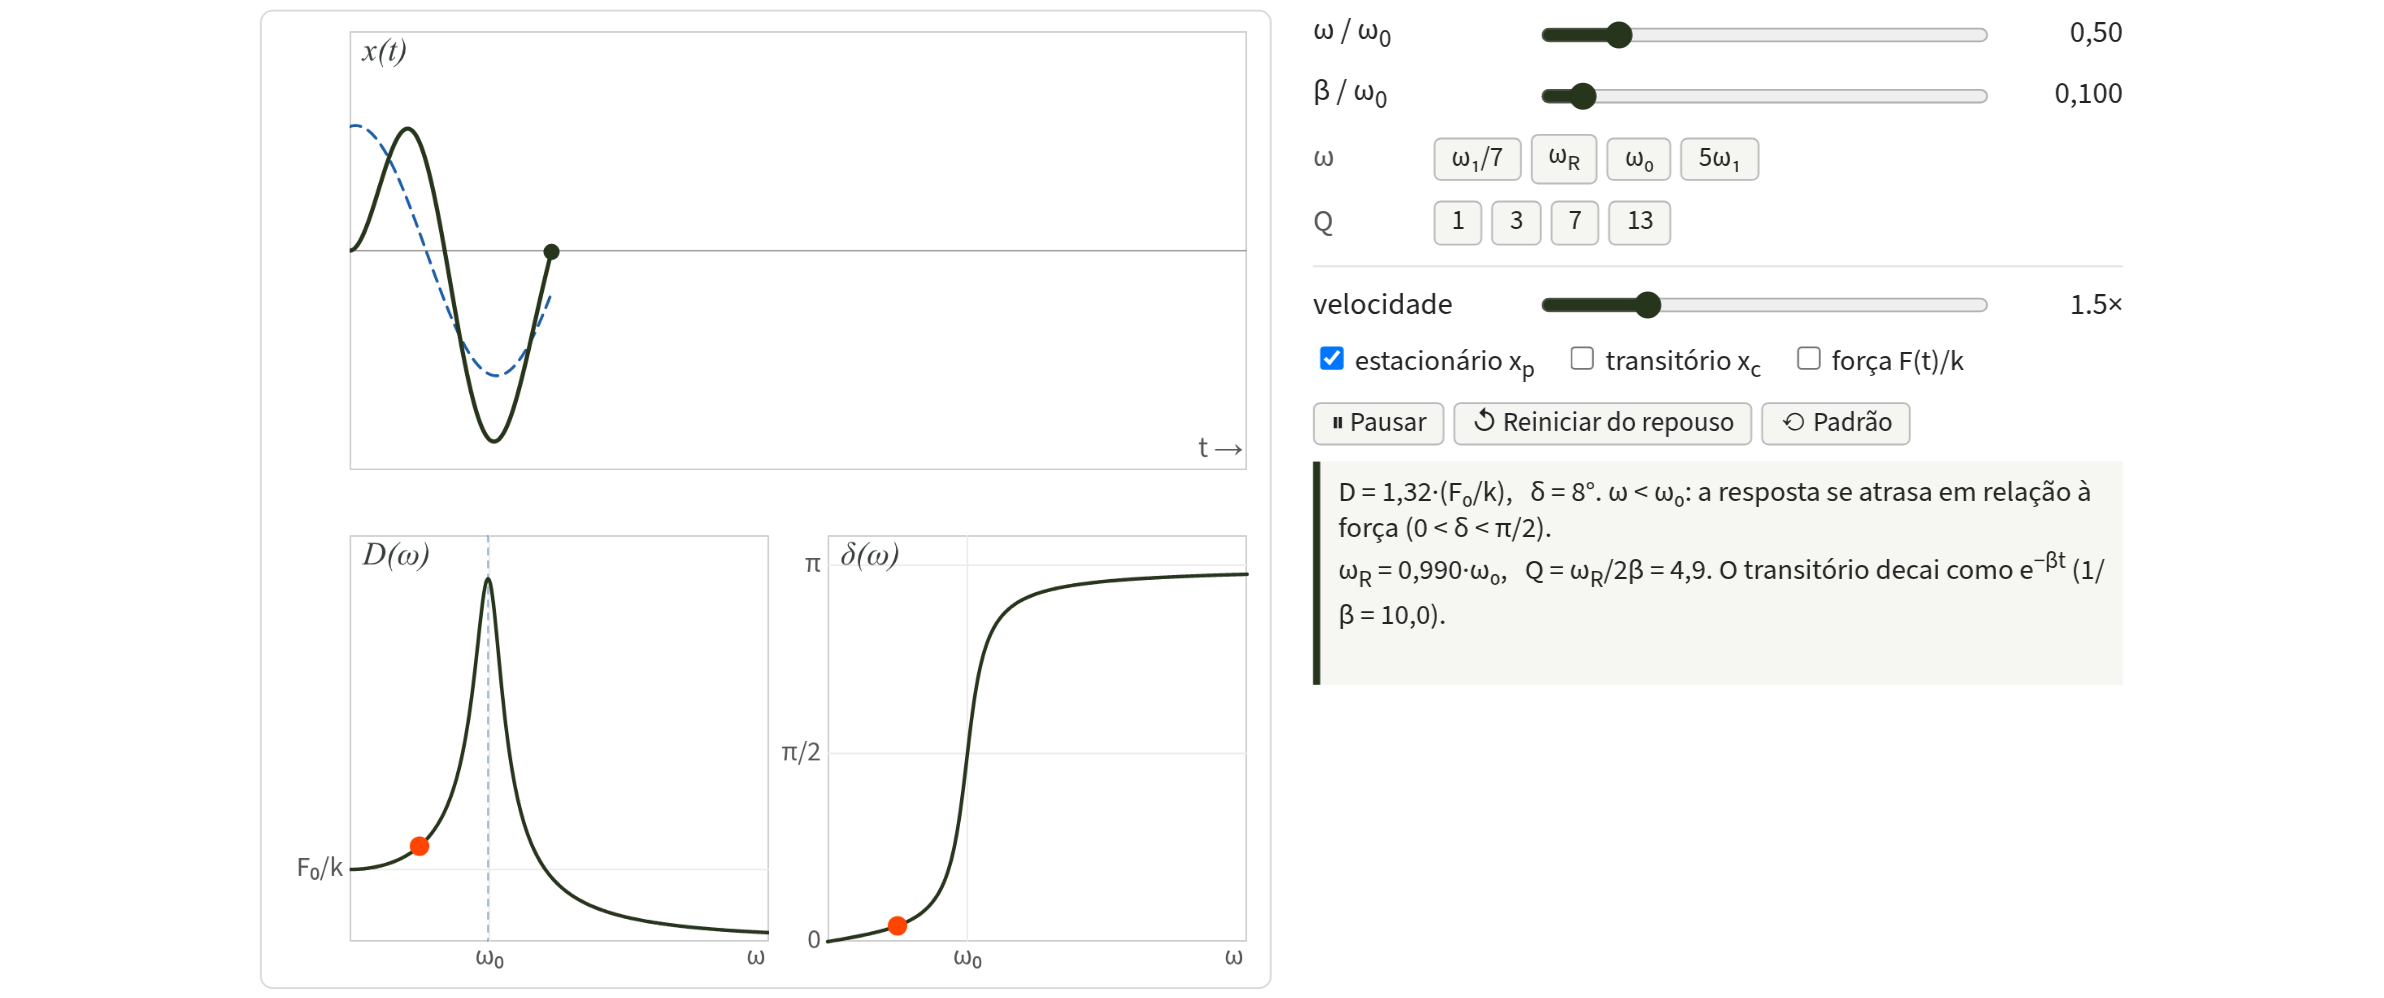
\(D(\omega)\) e \(\delta(\omega)\) para diferentes \(Q\): quanto maior \(Q\), mais estreito o pico.
- Oscilações livres, sem amortecimento
\[\begin{split} \omega_0^2=\frac{k}{m} \end{split}\]
- Oscilações livres, com amortecimento
\[\begin{split} \omega_1^2=\omega_0^2-\beta^2 \end{split}\]
- Oscilações forçadas, com amortecimento (ressonância da amplitude)
\[\begin{split} \omega_R^2=\omega_0^2-2\beta^2 \end{split}\]
Portanto, para \(\beta>0\): \(\quad\omega_R<\omega_1<\omega_0\). Para amortecimento fraco (\(\beta\ll\omega_0\)), as três praticamente coincidem.
Fator de qualidade
O grau de amortecimento de um oscilador é medido pelo fator de qualidade \(Q\): \[\begin{split} Q\equiv\frac{\omega_R}{2\beta} \end{split}\]
Para amortecimento fraco, \(Q\approx\omega_0/2\beta\) e \[\begin{split} Q\approx\frac{\omega_0}{\Delta \omega} \end{split}\] onde \(\Delta\omega\) é a largura do pico entre as frequências em que \(D=D_{\max}/\sqrt{2}\) (metade da energia do pico).
- \(Q\) alto: pico alto e estreito (ressonância seletiva); \(Q\) baixo: pico largo ou ausente;
- Interpretação energética: \(Q\approx2\pi\times\dfrac{\text{energia armazenada}}{\text{energia dissipada por ciclo}}\).
Simulação interativa — oscilações forçadas \(\ddot{x}+2\beta\dot{x}+\omega_0^2x=A\cos(\omega t)\), partindo do repouso
Frequência de ressonância da energia cinética
\[\begin{split} \frac{d{x}}{d{t}}=\frac{-A\omega}{\sqrt{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}}\mathrm{\,sen}\left({\omega t - \delta}\right) \end{split}\]
\[\begin{split} T=\frac{mA^2}{2}\frac{\omega^2}{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}\mathrm{\,sen}^2\left({\omega t-\delta}\right) \end{split}\]
\[\begin{split} <T>=\frac{mA^2}{2}\frac{\omega^2}{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}<\mathrm{\,sen}^2\left({\omega t-\delta}\right)> \end{split}\]
\[\begin{split} <\mathrm{\,sen}^2\left({\omega t-\delta}\right)>=\frac{\omega}{2\pi}\int_{0}^{2\pi/\omega}\mathrm{\,sen}^2\left({\omega t-\delta}\right)dt=\frac{1}{2} \end{split}\]
\[\begin{split} <T>=\frac{mA^2}{4}\frac{\omega^2}{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2} \end{split}\]
Vamos agora calcular a frequência de ressonância da energia cinética
\[\begin{split} \frac{d{<T>}}{d{\omega}}=0 \end{split}\]
\[\begin{split}\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{ \frac{d{<T>}}{d{\omega}}=0} \end{split}\]
\[\begin{split} \frac{d{<T>}}{d{\omega}}&=\frac{mA^2}{4}\frac{2\omega}{\left[{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}\right]}\\&-\frac{mA^2}{4}\omega^2\frac{\left[{2\left({\omega_0^2-\omega^2}\right)\left({-2\omega}\right)+8\omega\beta^2}\right]}{\left[{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}\right]^2} \end{split}\]
\[\begin{split} \frac{d{<T>}}{d{\omega}}=\frac{mA^2}{4}\left\{{\frac{2\omega\left[{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}\right]-\omega^2\left[{2\left({\omega_0^2-\omega^2}\right)\left({-2\omega}\right)+8\omega\beta^2}\right]}{\left[{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}\right]^2}}\right\} \end{split}\]
\[\begin{split} 2\omega\left[{\left({\omega_0^2-\omega^2}\right)^2+4\omega^2\beta^2}\right]-\omega^2\left[{2\left({\omega_0^2-\omega^2}\right)\left({-2\omega}\right)+8\omega\beta^2}\right]=0 \end{split}\]
\[\begin{split} 2\omega\left({\omega_0^2-\omega^2}\right)^2+8\omega^3\beta^2-\omega^2 2\left({\omega_0^2-\omega^2}\right)\left({-2\omega}\right)-8\omega^3\beta^2=0 \end{split}\]
\[\begin{split} 2\omega\left({\omega_0^2-\omega^2}\right)^2+8\omega^3\beta^2+4\omega^3\left({\omega_0^2-\omega^2}\right)-8\omega^3\beta^2=0 \end{split}\]
\[\begin{split} 2\omega\left({\omega_0^2-\omega^2}\right)^2+4\omega^3\left({\omega_0^2-\omega^2}\right)=0 \end{split}\]
\[\begin{split} 2\omega\left({\omega_0^2-\omega^2}\right)\left[{\left({\omega_0^2-\omega^2}\right)+2\omega^2}\right]=2\omega\left({\omega_0^2-\omega^2}\right)\left({\omega_0^2+\omega^2}\right)=0 \end{split}\]
\[\begin{split} \omega_E=\omega_0 \end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\omega_E=\omega_0}\]
Atalho: dividindo numerador e denominador por \(\omega^2\), \[\begin{split}\langle T\rangle=\frac{mA^2}{4}\frac{1}{\dfrac{\left({\omega_0^2-\omega^2}\right)^2}{\omega^2}+4\beta^2}\end{split}\] o denominador é mínimo quando \(\omega=\omega_0\), independentemente de \(\beta\).
Interpretação: em \(\omega=\omega_0\), \(\delta=\pi/2\) e \(\dot{x}=\omega D\cos(\omega t)\) fica em fase com a força. A força empurra sempre no sentido do movimento, e a potência transferida ao oscilador é máxima.
Resumo da aula 4
- Equação: \(\ddot{x}+2\beta\dot{x}+\omega_0^2x=A\cos\omega t\), com \(A=F_0/m\); \(x=x_c\) (transitório) \(+\,x_p\) (estacionário)
- Estado estacionário: \(x_p=D\cos(\omega t-\delta)\), com \(D=\dfrac{A}{\sqrt{(\omega_0^2-\omega^2)^2+4\omega^2\beta^2}}\) e \(\mathrm{\,tg}\delta=\dfrac{2\omega\beta}{\omega_0^2-\omega^2}\)
- Ressonância da amplitude: \(\omega_R=\sqrt{\omega_0^2-2\beta^2}\), e \(\omega_R<\omega_1<\omega_0\)
- Fator de qualidade: \(Q=\omega_R/2\beta\approx\omega_0/\Delta\omega\) (pico mais alto e estreito para \(Q\) grande)
- Ressonância da energia cinética: \(\omega_E=\omega_0\), quando a velocidade fica em fase com a força
MOVIMENTO PERIÓDICO
Aula 5
Princípio da sobreposição - Séries de Fourier
As oscilações que temos discutido obedecem a uma equação diferencial da forma:
\[\begin{split}\left({\frac{d{^2}}{d{t^2}}+a\frac{d{}}{d{t}}+b}\right)x(t)=A\cos(\omega t)\end{split}\]
Se generalizarmos a função de força dependente do tempo no lado direito, podemos escrever a equação de movimento como:
\[\begin{split}\mathbb{L}x(t)=F(t)\end{split}\]
Uma propriedade importante dos operadores lineares é que eles obedecem ao princípio da sobreposição
\[\begin{split}\mathbb{L}(x_1+x_2)=\mathbb{L}(x_1)+\mathbb{L}(x_2)\end{split}\]
\[\bbox[honeydew,8px,border-radius:8px;padding-left:16px;padding-right:16px]{\begin{split}\mathbb{L}(x_1+x_2)=\mathbb{L}(x_1)+\mathbb{L}(x_2)\end{split}}\]
Portanto, se tivermos duas soluções, \(x_1(t)\) e \(x_2(t)\), para duas funções de força diferentes, \(F_1(t)\) e \(F_2(t)\)
\[\begin{split} \mathbb{L}(x_1)&=F_1(t)\\ \mathbb{L}(x_2)&=F_2(t) \end{split}\]
Podemos somar essas equações (multiplicadas por constantes arbitrárias \(\alpha_1\) e \(\alpha_2\)) e obter
\[\begin{split}\mathbb{L}(\alpha_1x_1+\alpha_2x_2)=\alpha_1 F_1(t)+\alpha_2F_2(t)\end{split}\]
Podemos estender este argumento para um conjunto de soluções \(x_n(t)\), cada uma das quais apropriadas a uma determinada \(F_n(t)\)
\[\begin{split}\mathbb{L}\left({\sum_{n=1}^{N}\alpha_n x_n(t)}\right)=\sum_{n=1}^{N}\alpha_n F_n(t)\end{split}\] \[\begin{split}x(t)=\sum_{n=1}^{N}\alpha_n x_n(t)\end{split}\] \[\begin{split}F(t)=\sum_{n=1}^{N}\alpha_n F_n(t)\end{split}\]
Desse modo, se \(F(t)\) tem a forma
\[\begin{split}F(t)=\sum_n\alpha_n\cos(\omega_nt-\phi_n)\end{split}\] a solução do estado estacionário é: \[x(t)=\frac{1}{m}\sum_n\frac{\alpha_n}{\sqrt{\left({\omega^2_0-\omega^2_n}\right)^2+4\omega^2_n\beta^2}}\cos(\omega_nt-\phi_n-\delta_n)\] \[\begin{split}\delta_n=\mathrm{\,tg}^{-1}\left({\frac{2\omega_n\beta}{\omega^2_0-\omega^2_n}}\right)\end{split}\]
Desse modo, no caso físico usual onde \(F(t)\) é periódica, com período \(\tau=2\pi/\omega\) \[\begin{split}F(t+\tau)=F(t)\end{split}\]
\[\begin{split}F(t)=\frac{1}{2}a_0+\sum^{\infty}_{n=1}\left[{a_n\cos(n\omega t)+b_n\mathrm{\,sen}(n\omega t)}\right]\end{split}\]
\[\begin{split}a_n=\frac{2}{\tau}\int^{\tau}_{0}F(t')\cos(n\omega t')dt'\end{split}\] \[\begin{split}b_n=\frac{2}{\tau}\int^{\tau}_{0}F(t')\mathrm{\,sen}(n\omega t')dt'\end{split}\]
Resumo da aula 5
- As equações de movimento estudadas são lineares: \(\mathbb{L}x(t)=F(t)\)
- Superposição: se \(\mathbb{L}x_n=F_n\), então \(\mathbb{L}\left(\sum_n\alpha_nx_n\right)=\sum_n\alpha_nF_n\)
- Força como soma de harmônicos \(\Rightarrow\) resposta estacionária é a soma das respostas a cada harmônico, cada um com sua amplitude \(D_n\) e fase \(\delta_n\)
- Força periódica de período \(\tau\): série de Fourier \(F(t)=\frac{1}{2}a_0+\sum_n\left[a_n\cos(n\omega t)+b_n\mathrm{\,sen}(n\omega t)\right]\)
- Coeficientes: \(a_n=\frac{2}{\tau}\int_0^\tau F(t')\cos(n\omega t')\,dt'\) e \(b_n=\frac{2}{\tau}\int_0^\tau F(t')\mathrm{\,sen}(n\omega t')\,dt'\)
Prof. Alex E B Costa · Mecânica Clássica · Oscilações